Controller Design
LEAN
Move with Balance.

- Kurs
- Interface Design 1
Hochschule für Gestaltung Schwäbisch Gmünd
2. Semester - Team
- Ajana Windisch
Aurelia Eidemiller
Shilei Xu - Meine Rolle
- Funktionaler Prototypenbau,
3D‑Modellierung & Rendering (Blender)
Konzept & Ziele
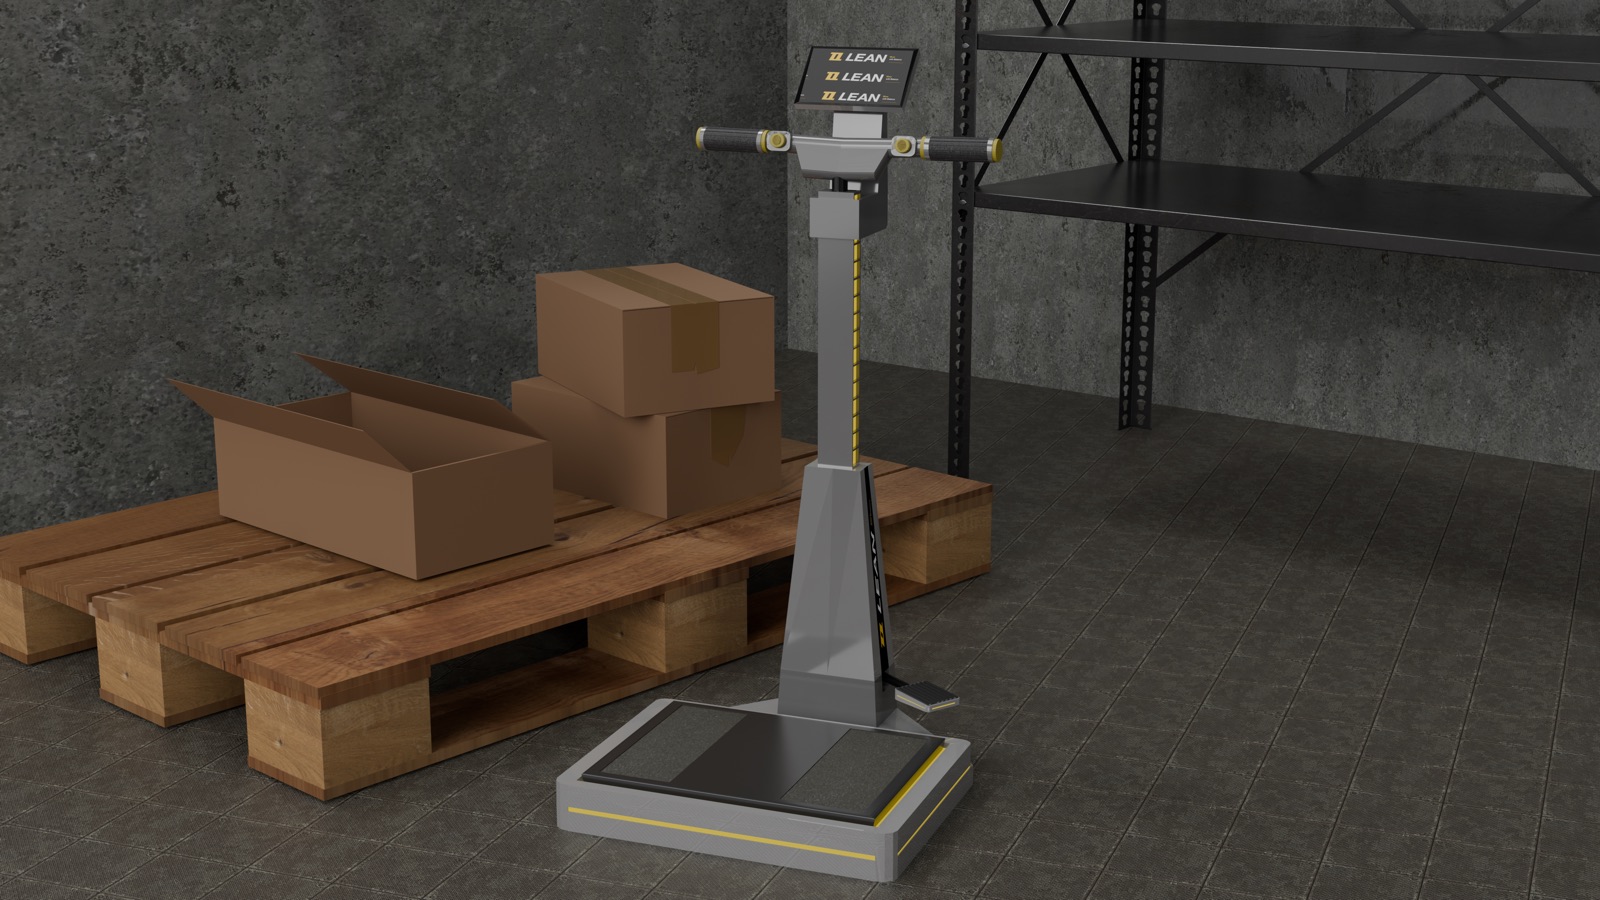
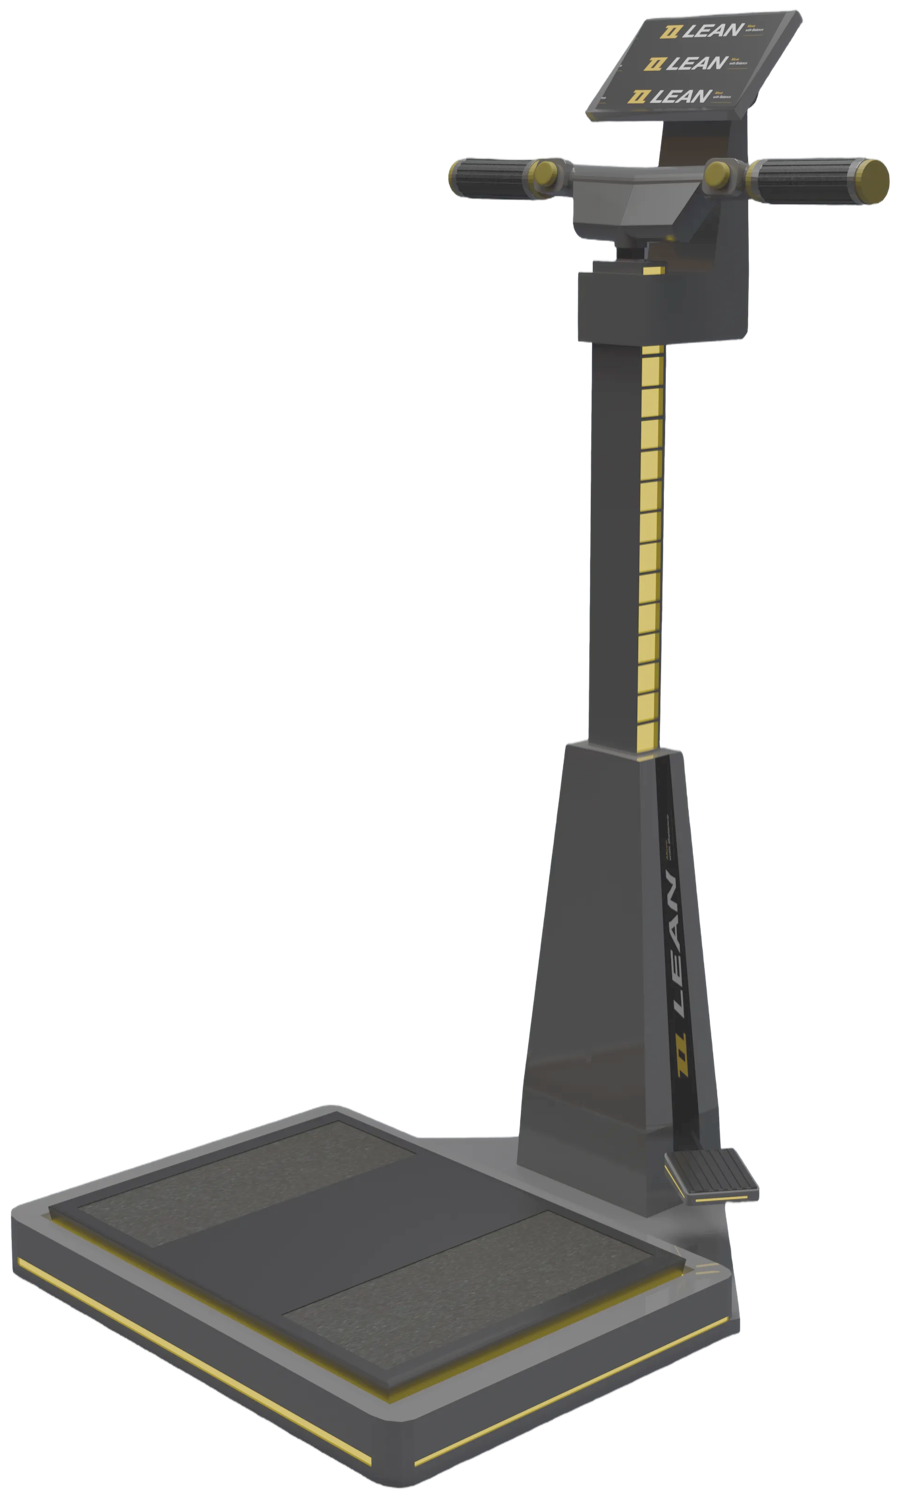
Inspiriert von Segways und Hoverboards entwickelten wir einen innovativen Controller, der nicht nur mit den Fingern, sondern mit dem ganzen Körper gesteuert werden kann. Wichtig dabei ist die Gewichtsverlagerung auf dem Balance-Board, um die Fahrtrichtung des Roboters zu bestimmen und die präzise Eingabe mit dem Lenker-Griff, welche die Funktionen wie Greifarm ausfahren, öffnen und schließen steuern soll.
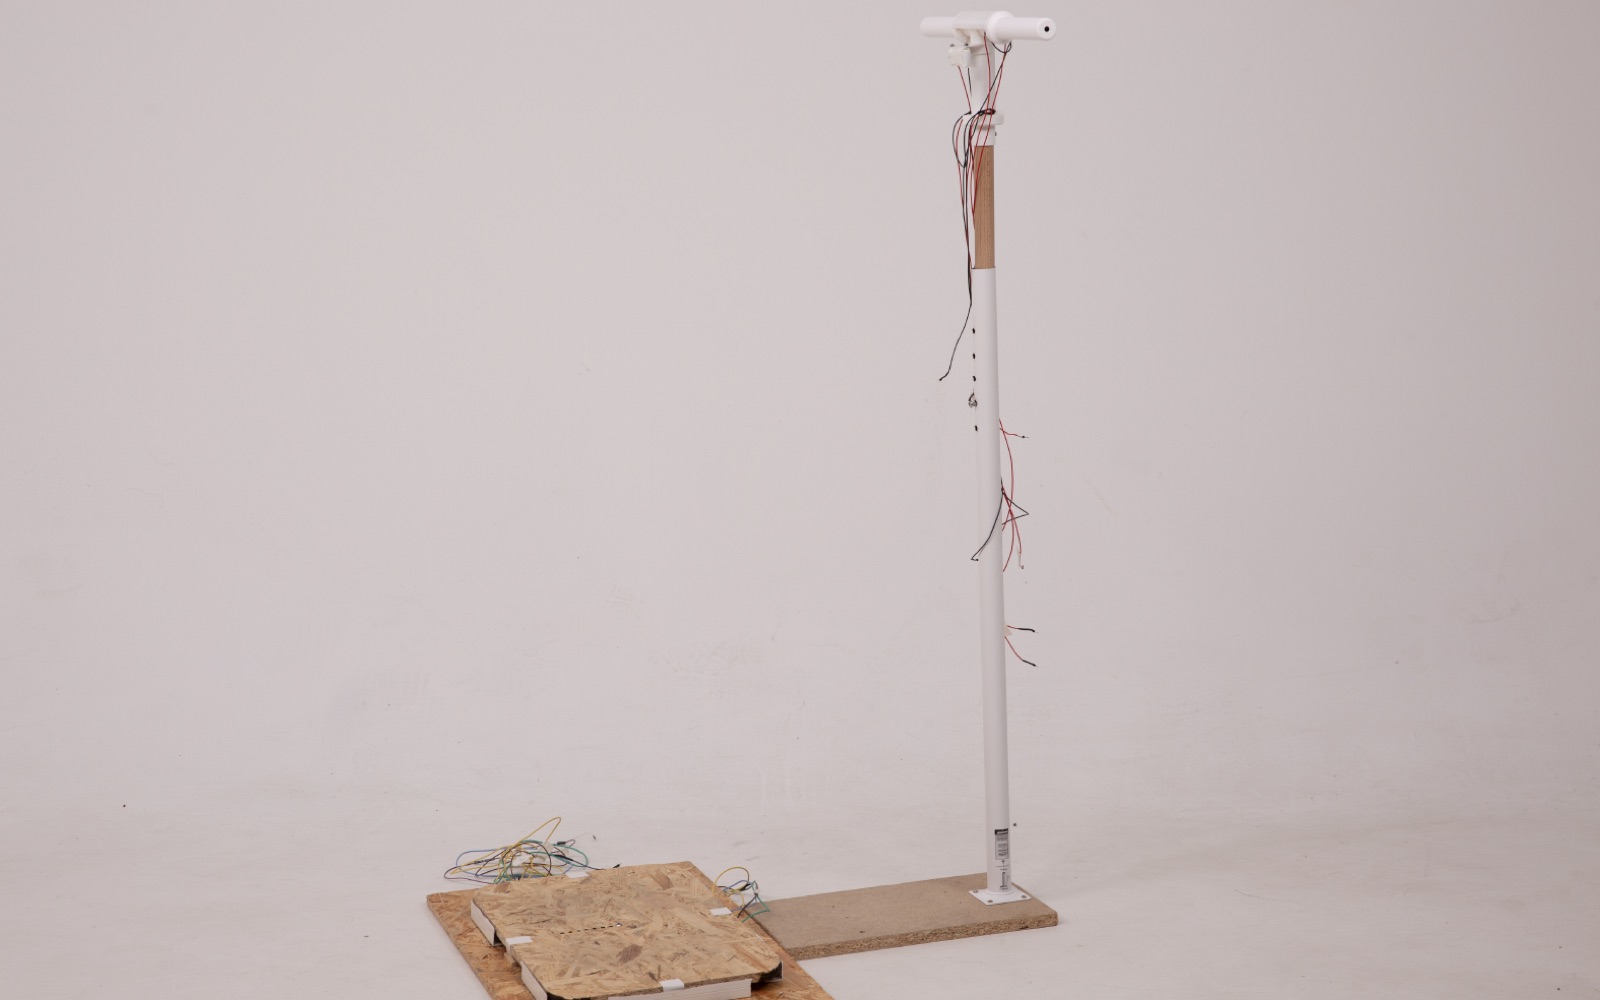
Um unser Konzept so früh wie möglich testen zu können, bauten wir zuerst unseren Prototyp mit einfachen Mitteln. Nach den durchgeführten Usertests, verbesserten wir unseren Controller anhand des erhaltenen Feedbacks.
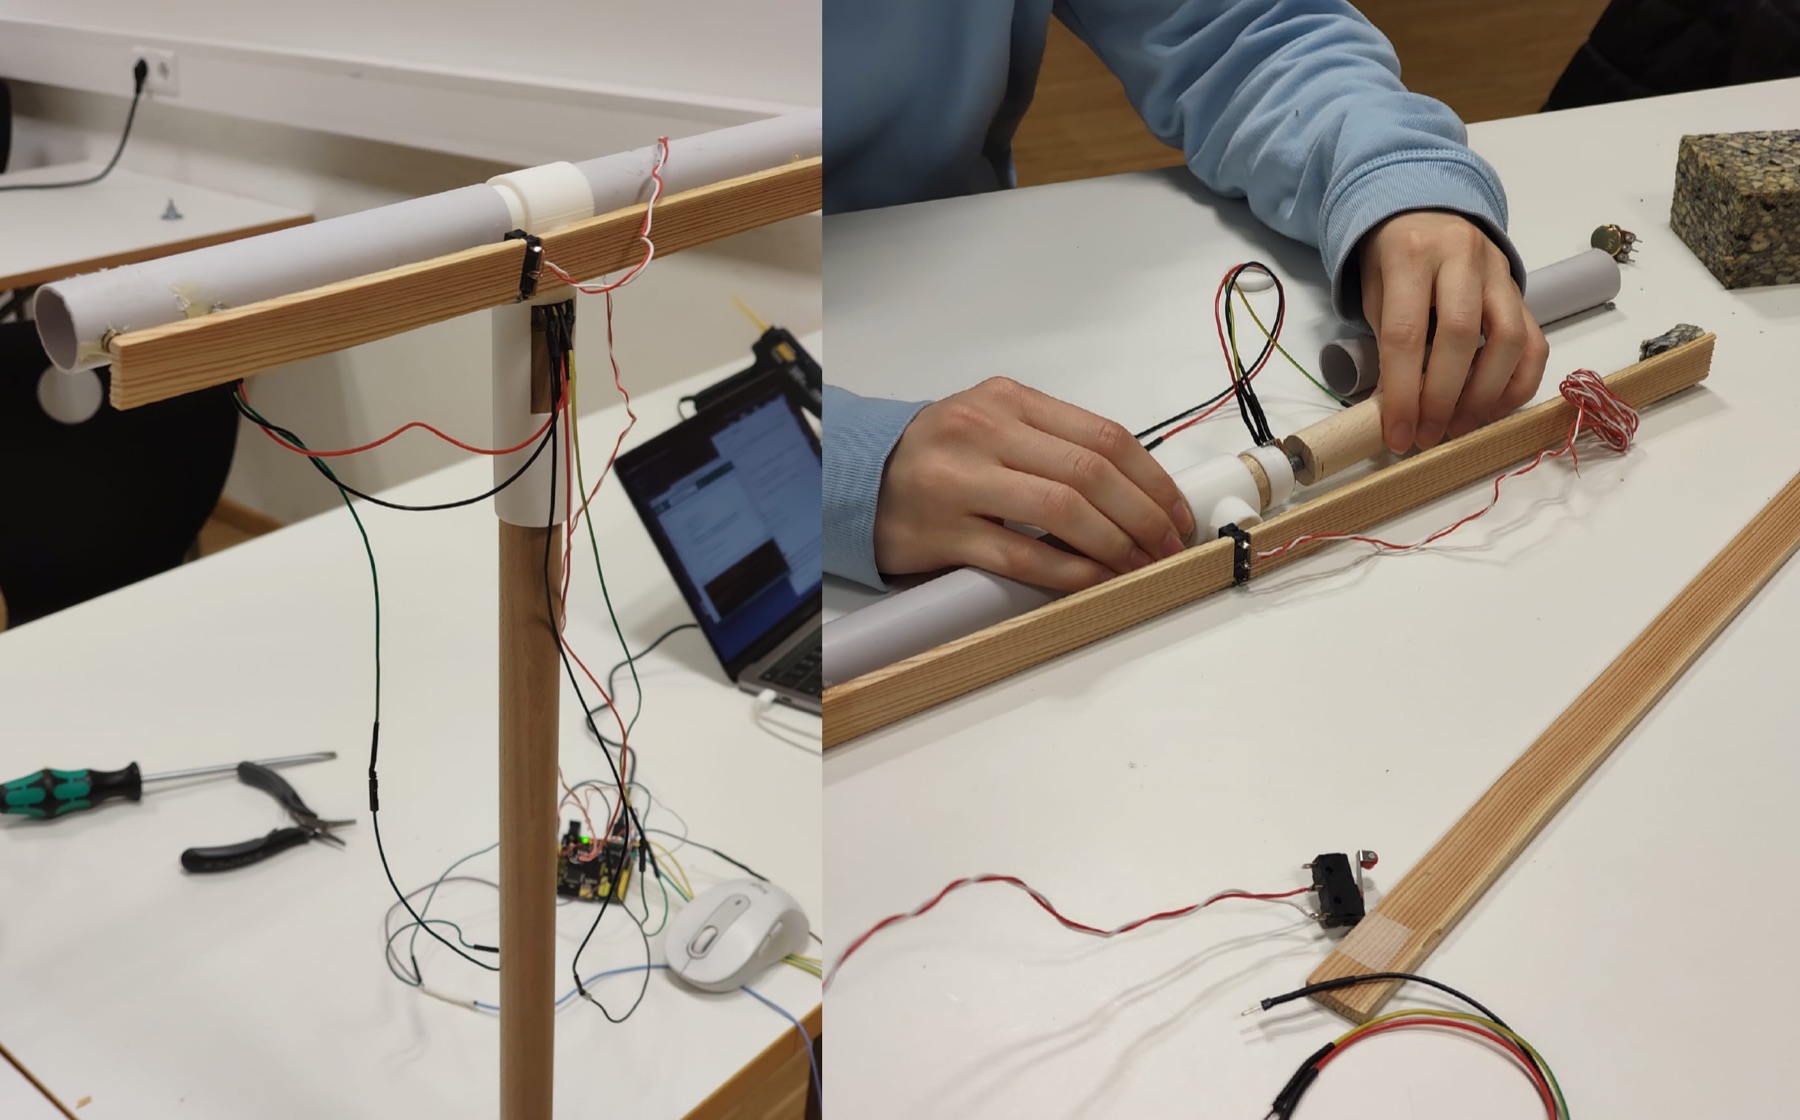
Mein Beitrag: Funktions Prototyp & 3D-Modell
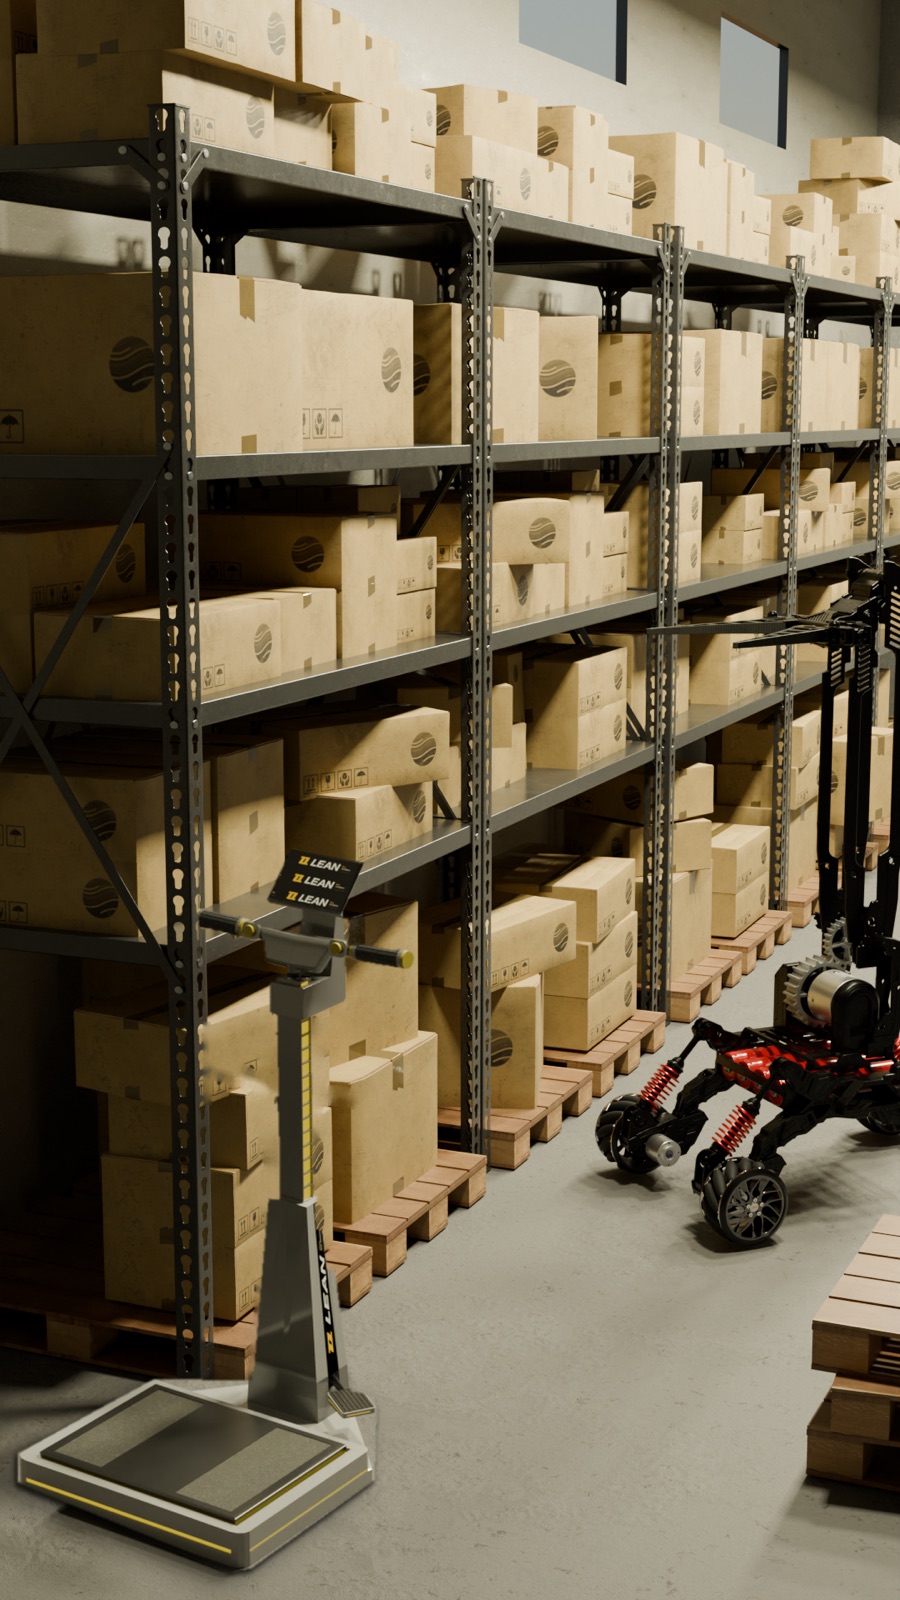
Neben dem technischen Ausbau unseres Funktionsprototyps beschäftigte ich mich damit unseren Controller in den Kontext unseres Use Case „Lagerhalle” zu setzen. Dafür erstellte ich ein 3D-Modell unseres Prototyps und passte dessen Aussehen thematisch an.
Zur Darstellung unseres Endprodukts bettete ich unseren Controller in eine Lagerhallenumgebung ein.
Ziehen zum Drehen
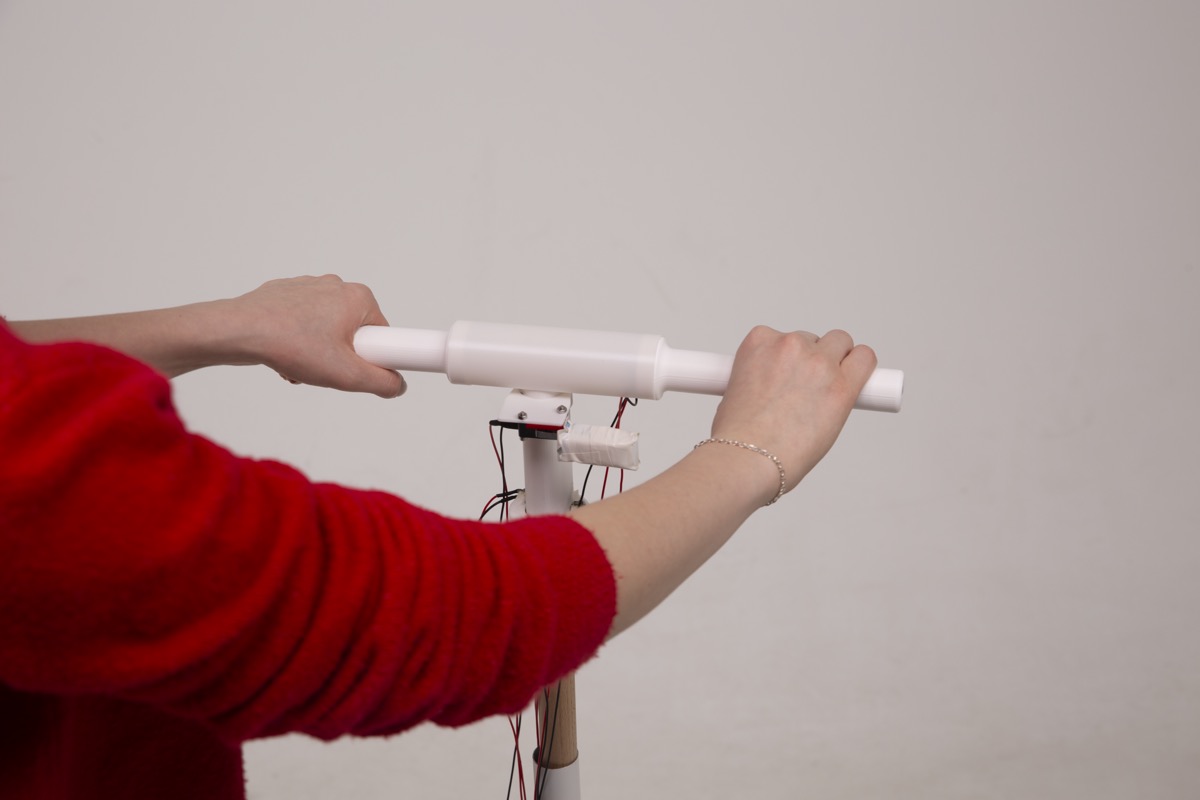
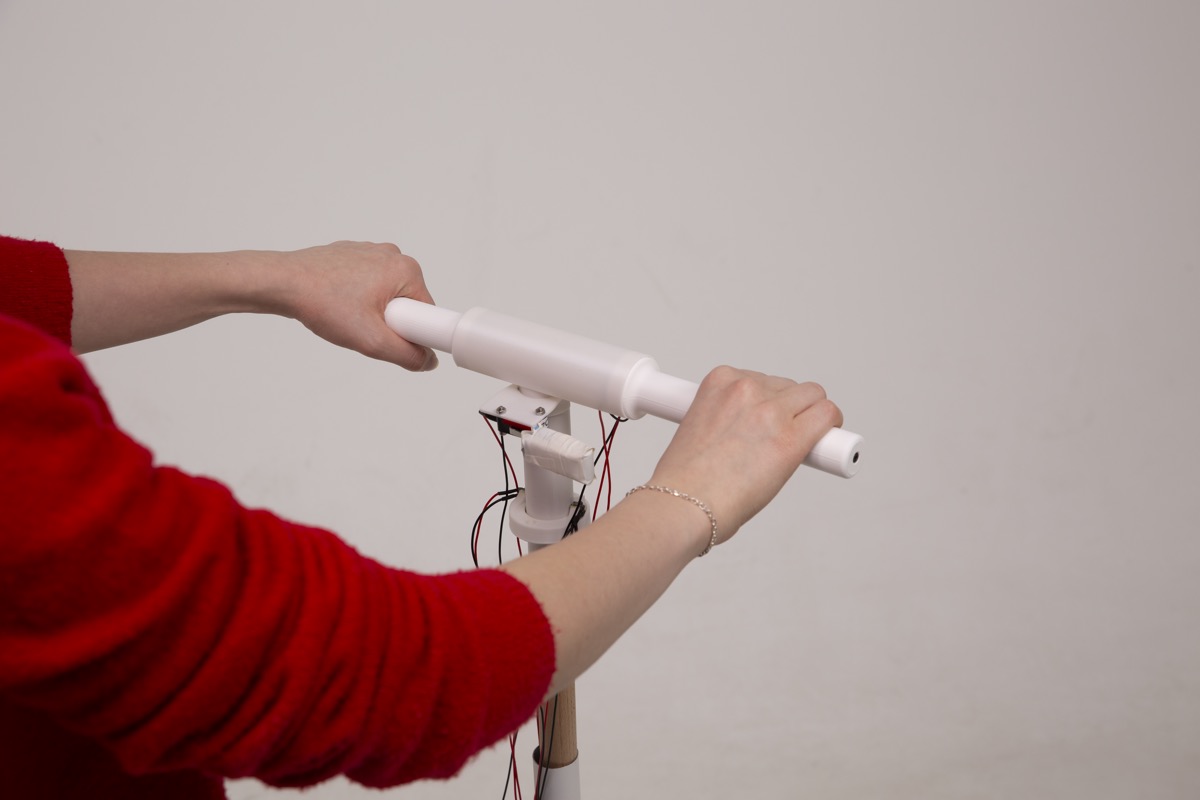
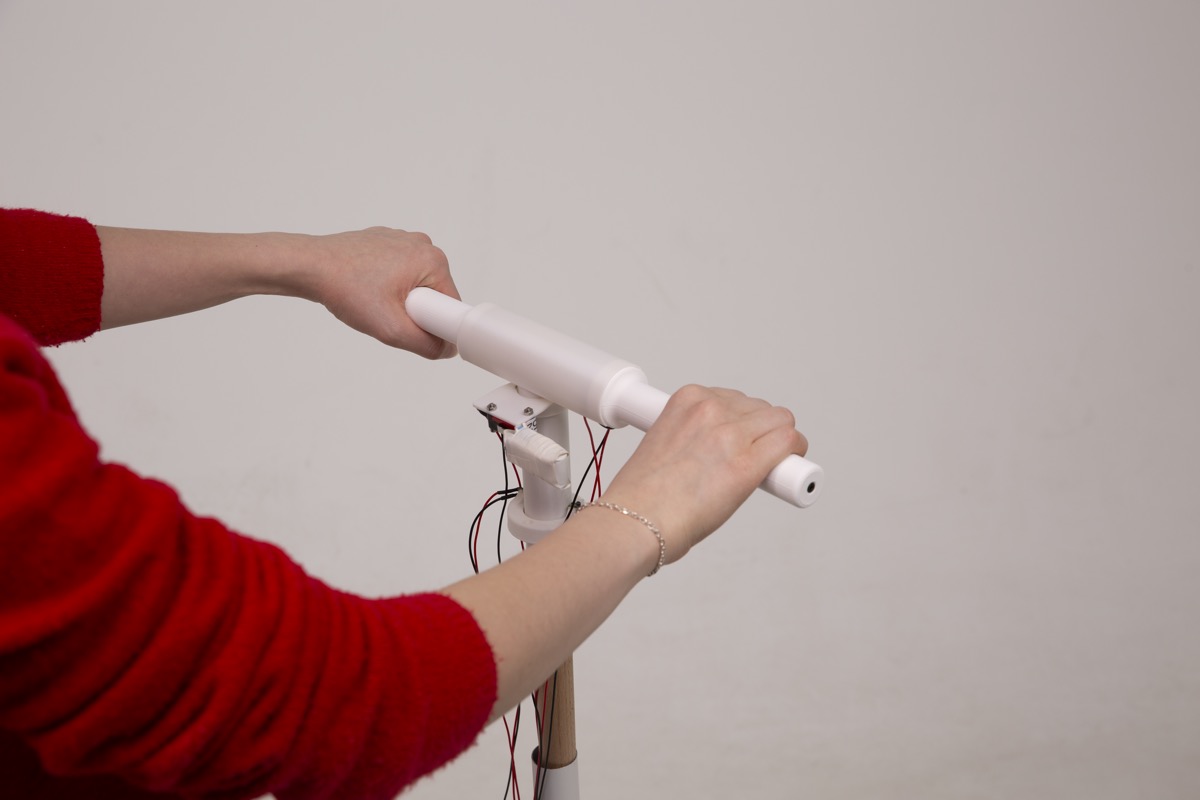
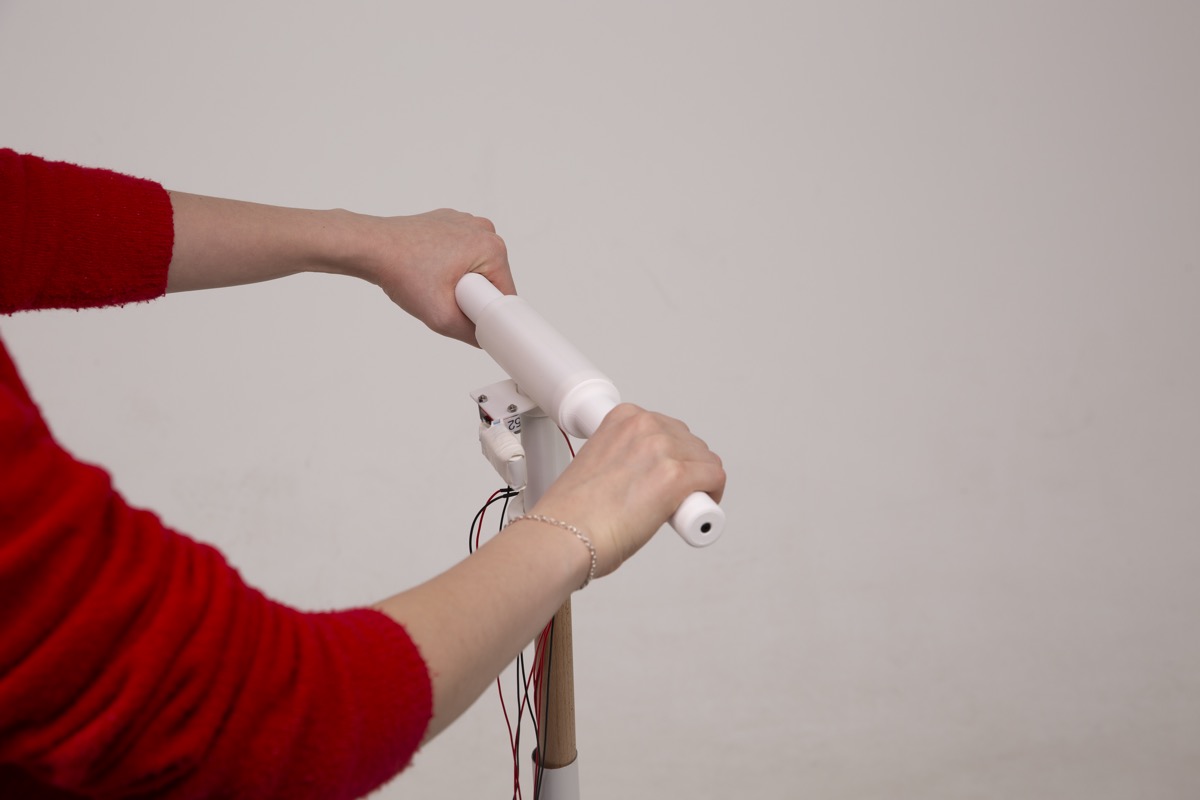
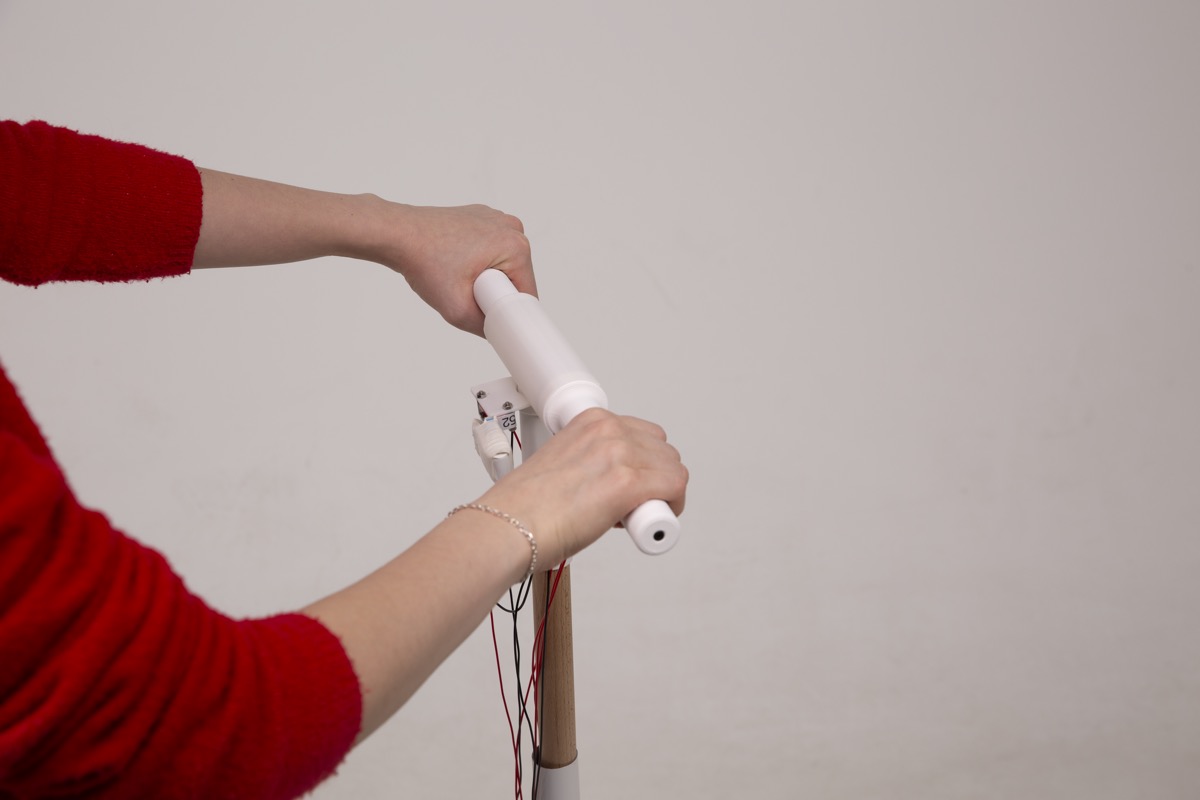
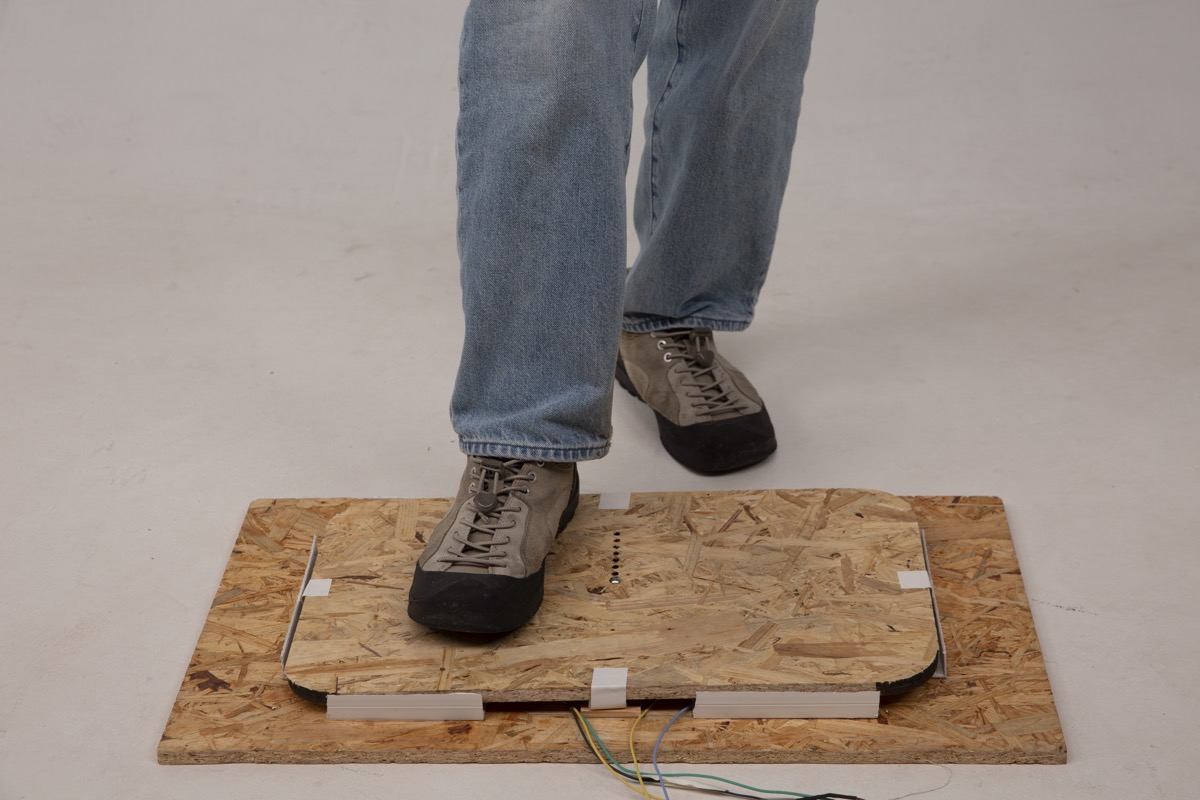
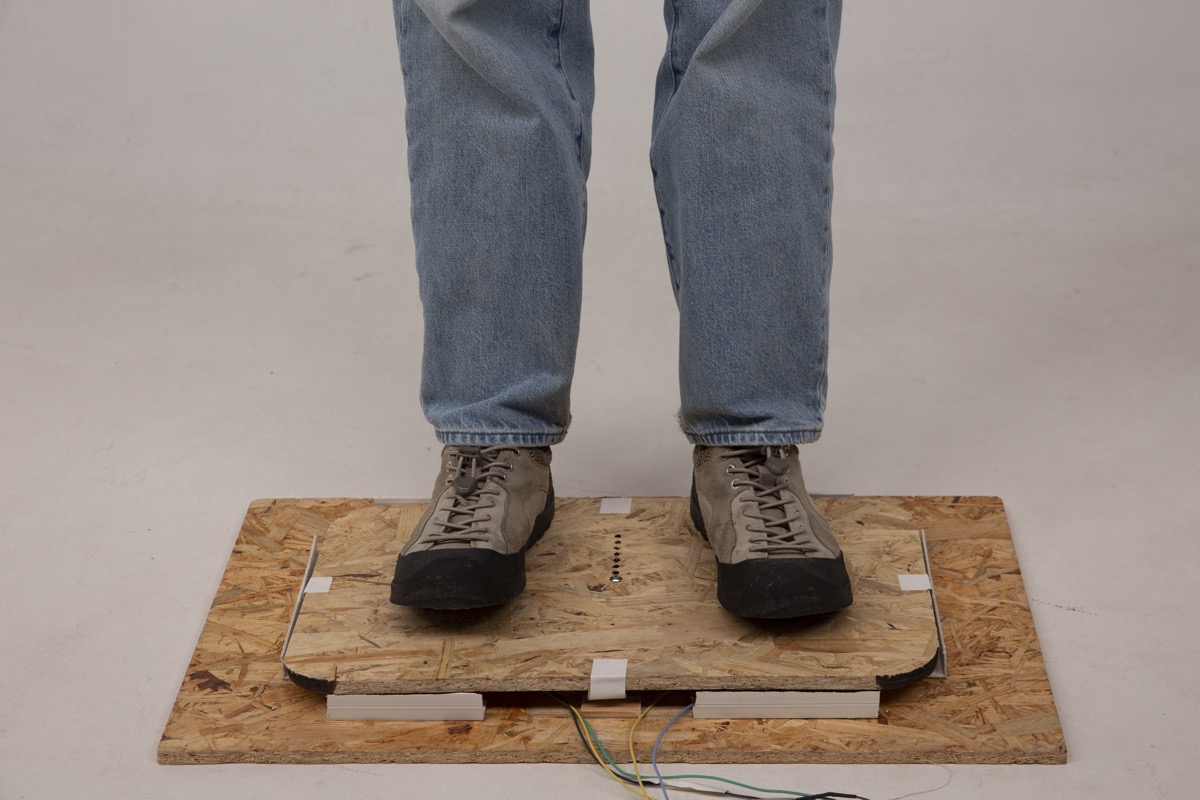
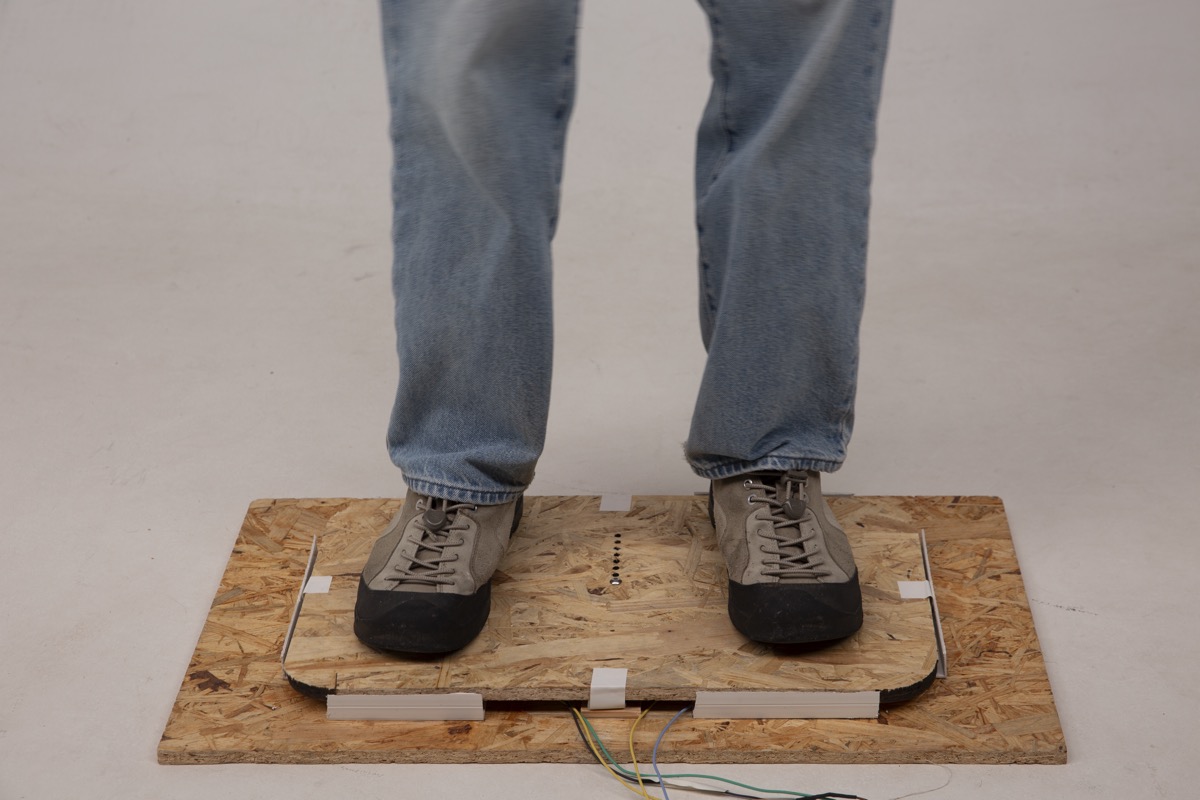
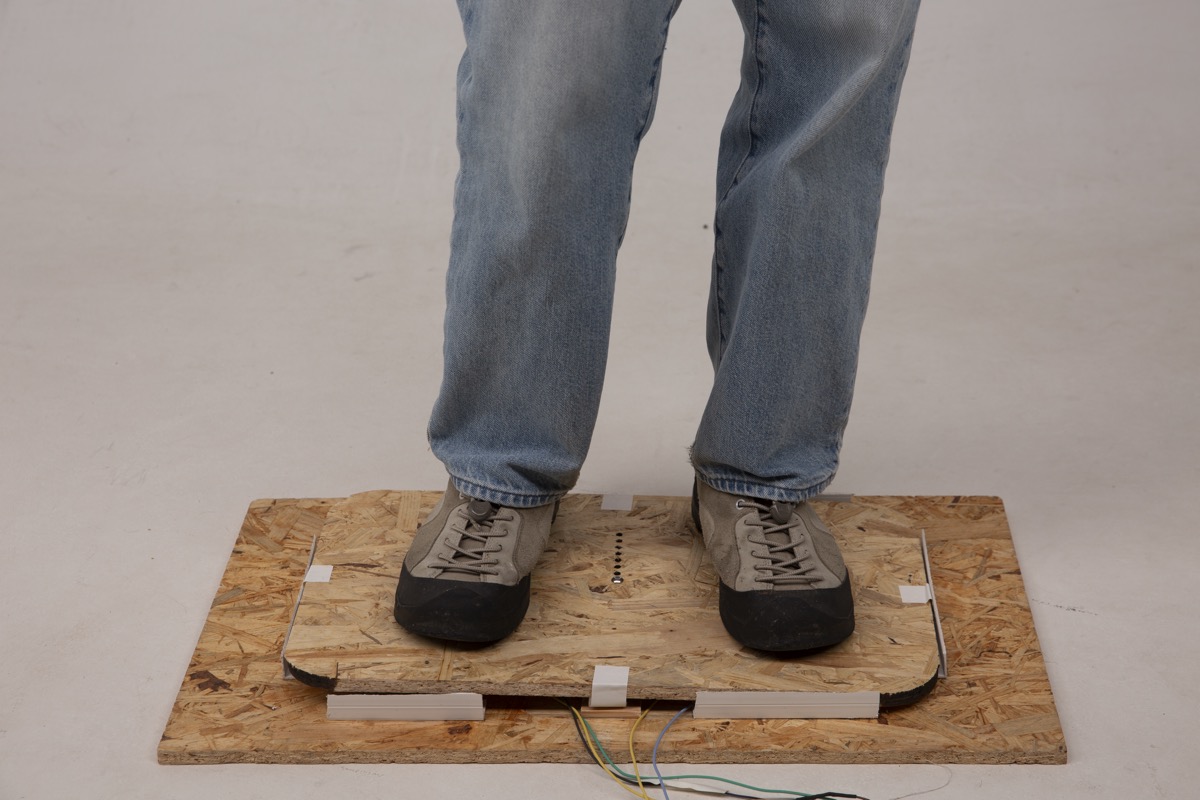
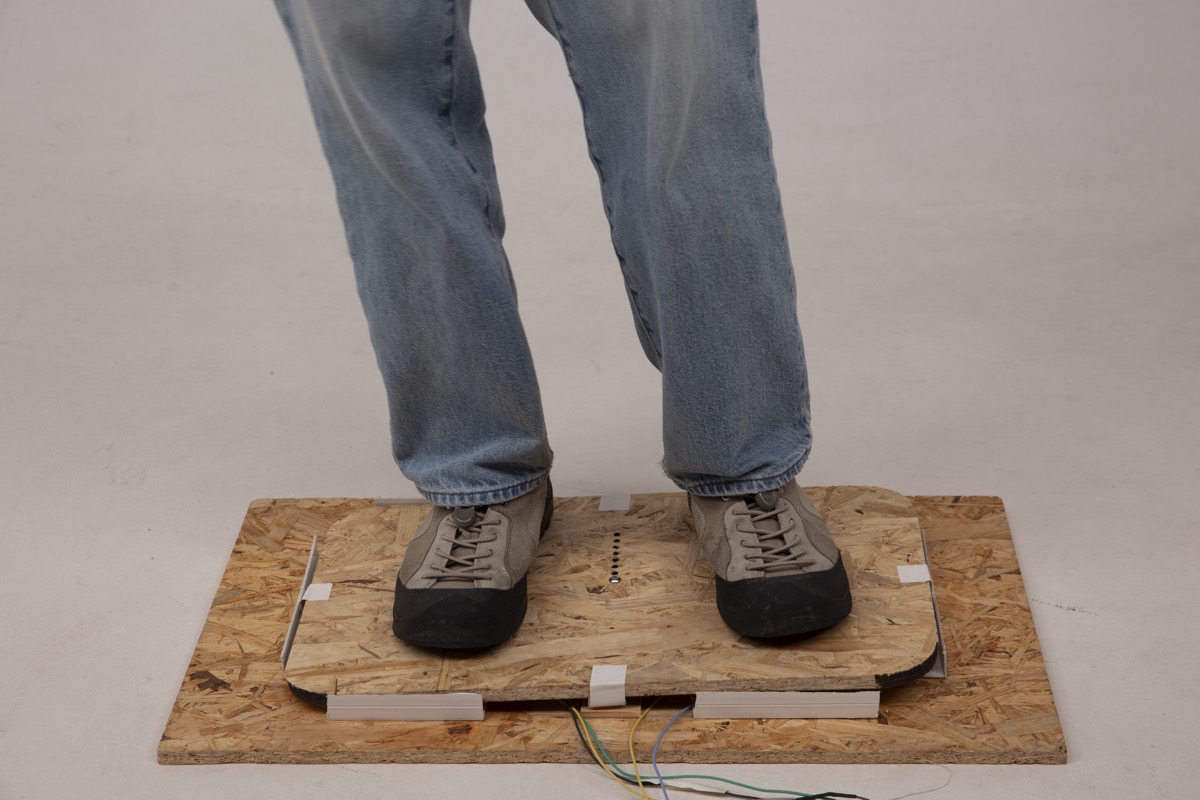
Endergebnis
Ein robuster, voll funktionsfähiger Controller, der zeigt, wie intuitiv und greifbar die Mensch-Roboter-Interaktion von morgen sein kann!